Pour fabriquer son premier robot sans acheter de kit, partez d'un appareil qui roule ou bouge déjà : une voiture télécommandée, un robot aspirateur en panne, une vieille imprimante. Vous gardez ses moteurs, ses roues et ses capteurs, vous retirez sa carte électronique, et vous branchez à la place une carte ESP32 et un driver moteur. Le reste se joue dans le code. Chez Gotronic, le 18 septembre 2026, une carte NodeMCU ESP32 coûte 13,90 € TTC et un driver TB6612FNG pour deux moteurs 6,60 € TTC. L'électronique à acheter tient donc en 20,50 €, et le produit donneur fournit la mécanique, la partie la plus longue à concevoir.
Un robot aspirateur Roomba des séries 500 et 600 va plus loin : iRobot documente son port série, et vous le pilotez sans ouvrir la coque. Ce guide détaille les quatre éléments d'un robot, douze produits donneurs et leurs pièces, un premier projet pas à pas et les pièges de la récupération.
Les 4 éléments de base d'un robot
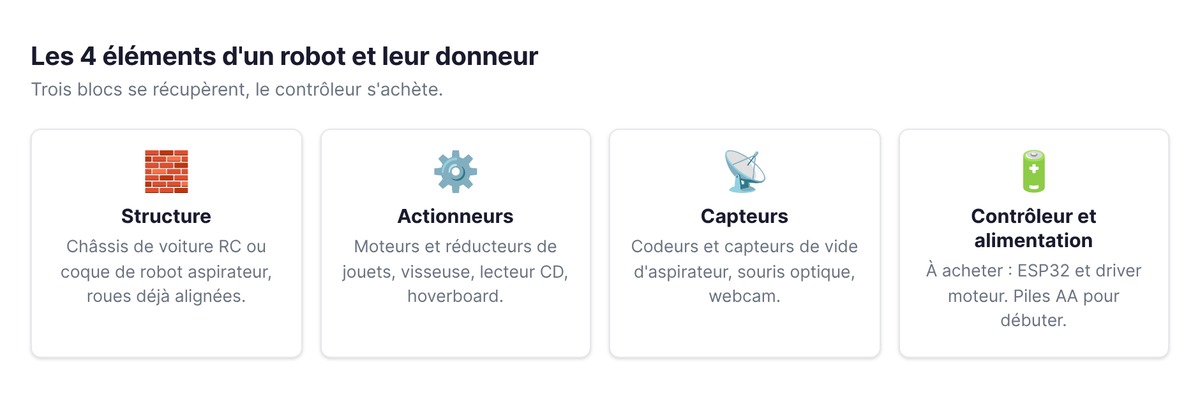
Un robot, du jouet au bras industriel, combine quatre blocs : une structure, des actionneurs, des capteurs, un contrôleur avec son alimentation. Quand vous ouvrez un appareil, vous cherchez ces quatre blocs.
Structure et châssis
La structure porte le reste et fixe la géométrie : écart entre les roues, centre de gravité, alignement des axes. Sur un robot roulant, deux roues mal alignées font dériver la trajectoire. Le châssis d'une voiture télécommandée ou d'un aspirateur règle ce problème d'office : un industriel l'a dessiné et moulé.
Actionneurs : moteurs, réducteurs, servos
Les actionneurs produisent le mouvement. Un moteur à courant continu tourne vite et sans force : le réducteur (des engrenages) échange cette vitesse contre du couple. Un servomoteur ajoute un capteur de position et vise un angle. Un moteur pas à pas avance par crans réguliers, pour déplacer un chariot sur un axe. Les appareils du quotidien contiennent les trois, déjà montés.
Capteurs
Les capteurs renseignent le robot sur lui-même et sur son environnement : codeurs de roue pour compter les tours, interrupteurs de contact, capteurs infrarouges de distance, caméra. Sans capteur, vous obtenez une machine télécommandée. Avec un capteur d'obstacle, le robot décide seul de s'arrêter.
Contrôleur et alimentation
Le contrôleur, un microcontrôleur, lit les capteurs et commande les moteurs. L'alimentation fournit deux tensions : 3,3 V ou 5 V pour la logique, une autre pour les moteurs. Si les deux partagent le même fil sans précaution, la carte redémarre à chaque démarrage de moteur, une panne classique du premier robot.
Fabriquer son premier robot avec un produit donneur
Un produit donneur est un appareil grand public, d'occasion ou hors service, que vous ouvrez pour ses pièces. Fabriquer son premier robot de cette façon inverse l'ordre habituel : vous partez d'une mécanique qui fonctionne, puis vous remplacez son cerveau.
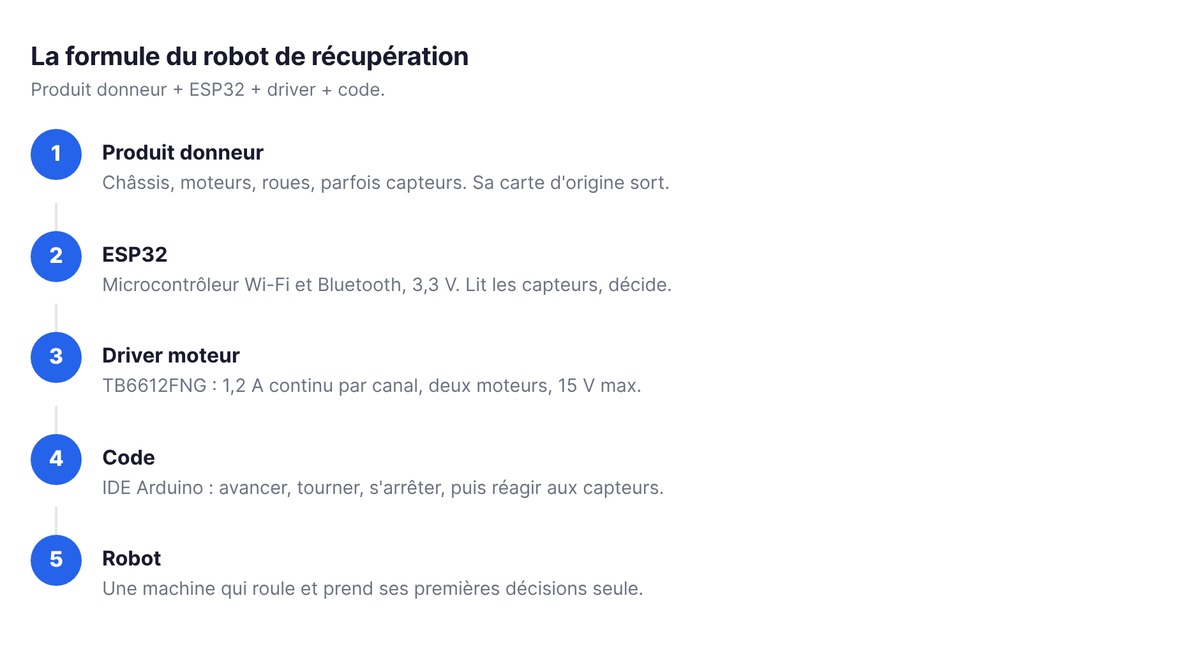
La formule produit donneur + ESP32 + driver + code
Vous prenez au produit donneur son châssis, ses moteurs, ses roues et parfois ses capteurs. L'ESP32 remplace la carte d'origine : ce microcontrôleur d'Espressif a le Wi-Fi 802.11 b/g/n, le Bluetooth 4.2, un ou deux cœurs Xtensa LX6 jusqu'à 240 MHz et jusqu'à 34 broches d'entrée-sortie en 3,3 V, selon la datasheet du constructeur. Le driver moteur fournit la puissance, car une broche de microcontrôleur ne sort pas le courant d'un moteur. Le code relie les capteurs aux moteurs.
Le ratio pièces/prix : pourquoi un jouet bat un panier de composants
Les pièces achetées à l'unité arrivent en vrac : il reste à percer, aligner les moteurs sur un même axe, trouver des roues qui s'emboîtent sur l'arbre. Une voiture télécommandée arrive avec tout cela réglé, plus un logement de batterie et souvent une direction. Un robot aspirateur ajoute des roues suspendues, des codeurs et une ceinture de capteurs. Achetez neuf uniquement ce que la récupération ne fournit pas de façon fiable : le microcontrôleur, le driver, les câbles.
Acheter HS : choisir la bonne panne
Un appareil en panne coûte moins cher, et certaines pannes ne gênent pas un robot : carte grillée, application abandonnée par le fabricant, chargeur perdu, batterie morte. Vous remplacez tout cela de toute façon. Une roue cassée, un réducteur qui patine ou un châssis fendu vous privent au contraire des pièces que vous veniez chercher. Demandez au vendeur si les moteurs tournent encore, ou testez-les avec une pile.
12 produits donneurs et leurs pièces
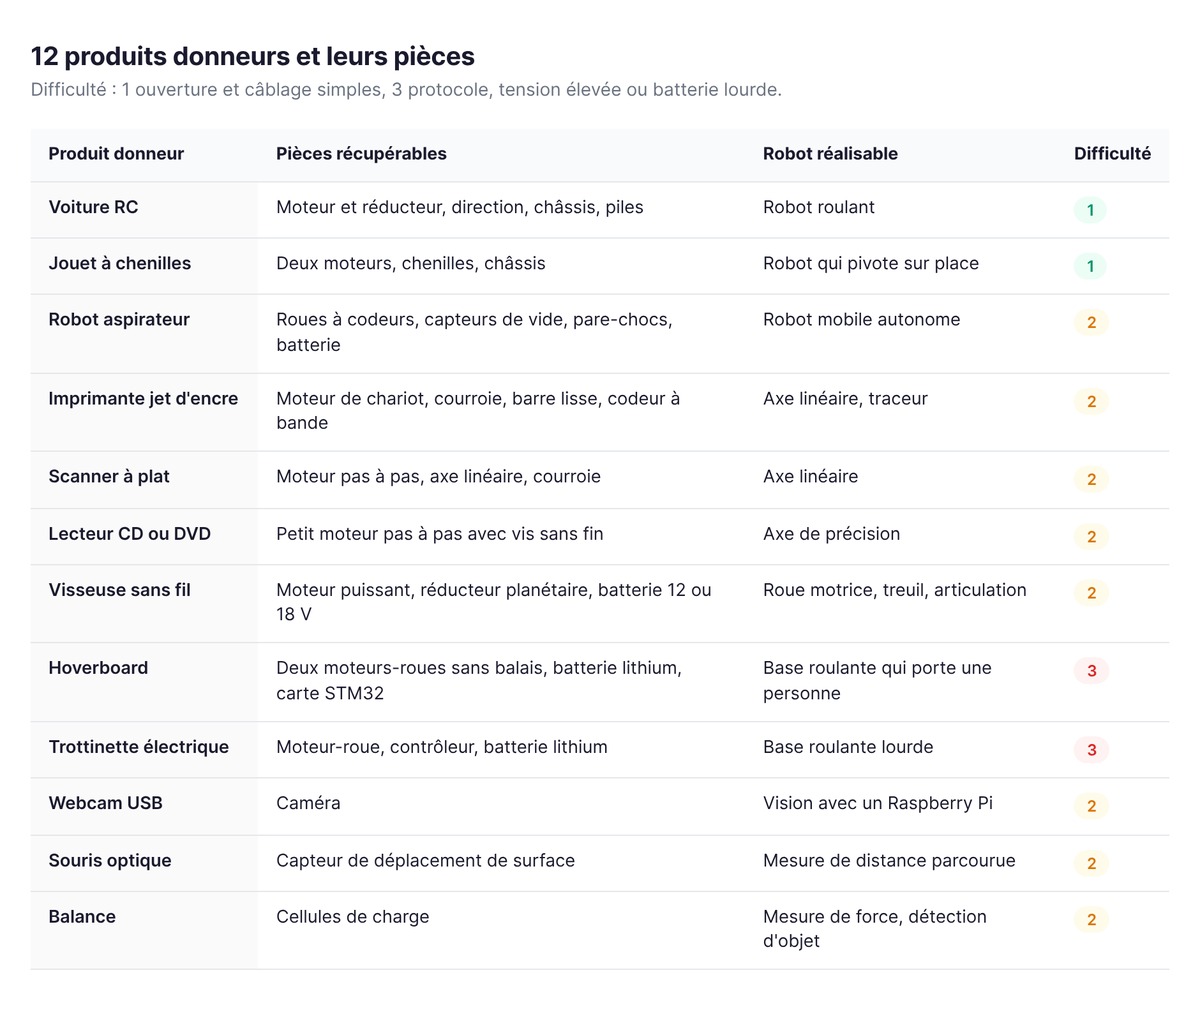
Chaque appareil du tableau fournit au moins un des quatre blocs, certains en fournissent trois. La difficulté va de 1 (ouverture et câblage simples) à 3 (protocole à comprendre, tension élevée, batterie lourde).
Voiture RC et jouets télécommandés
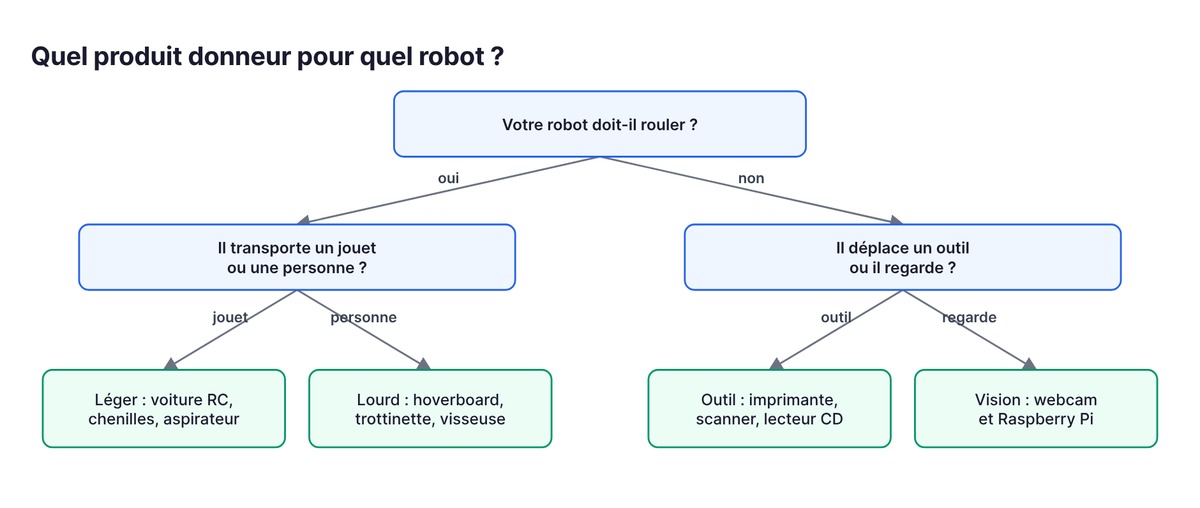
La voiture télécommandée fait le meilleur premier donneur. Elle contient en général un moteur de propulsion avec son réducteur, un petit moteur ou un servo pour la direction, un boîtier de piles et un châssis. Les jouets à chenilles (chars, pelleteuses) se pilotent plus simplement encore : un moteur par chenille, et le robot pivote sur place quand les deux tournent en sens inverse.
Robot aspirateur
Le robot aspirateur est le donneur le plus riche : deux roues motorisées avec codeurs, des capteurs de vide, un pare-chocs à contacts, une batterie. La section suivante le détaille.
Imprimante, scanner, lecteur CD/DVD
Une imprimante jet d'encre contient un moteur de chariot, une courroie, une barre de guidage lisse et souvent un codeur optique à bande. Un scanner à plat fournit un moteur pas à pas, un axe linéaire et une courroie. Un lecteur CD ou DVD cache un petit moteur pas à pas avec vis sans fin, qui déplace la tête laser de quelques centimètres avec précision. Avec ces pièces, vous construisez un axe linéaire, un traceur ou le premier degré de liberté d'un bras.
Visseuse sans fil
La visseuse sans fil réunit un moteur puissant, un réducteur planétaire à fort couple et une batterie de 12 V ou 18 V selon les modèles. Elle entraîne la roue d'un robot lourd, un treuil ou une articulation de bras, avec un driver plus costaud que le TB6612FNG.
Hoverboard et trottinette électrique
Un hoverboard contient deux moteurs-roues sans balais, une batterie lithium et une carte de puissance. Le projet open source hoverboard-firmware-hack-FOC d'EFeru, 1,8k étoiles sur GitHub, reflashe cette carte (un STM32F103RCT6 ou son équivalent GD32) avec un contrôle vectoriel ; son auteur recommande les modes tension et vitesse pour la robotique. Une variante accepte des commandes série envoyées depuis un Arduino. Vous obtenez une base roulante qui porte une personne, commandée par quelques octets. Une trottinette électrique fournit un moteur-roue, un contrôleur et une batterie du même type.
Webcam, souris optique, balance
Une webcam USB branchée sur un Raspberry Pi donne la vision au robot. Une souris optique contient un capteur qui mesure le déplacement de la surface sous elle, une piste pour mesurer la distance parcourue sans codeur de roue. Une balance de cuisine ou un pèse-personne fournit des cellules de charge, qu'un petit amplificateur relie au microcontrôleur pour mesurer une force ou détecter un objet posé.
Le robot aspirateur, un kit de robotique caché
Un robot aspirateur est déjà un robot mobile complet : son fabricant l'a conçu pour rouler seul, éviter les chutes et revenir à sa base, le programme d'un premier robot autonome.
Pièces récupérables : roues à encodeurs, capteurs de vide, bumper, batterie
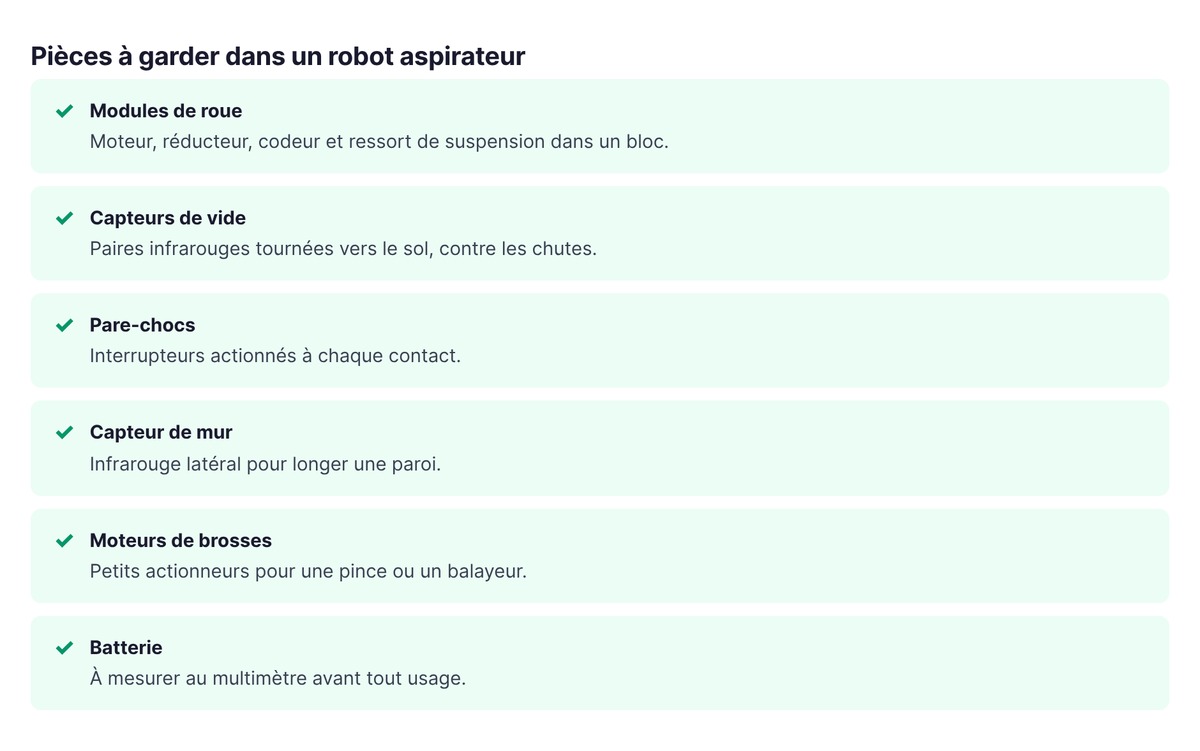
Les modules de roue forment la pièce maîtresse : moteur, réducteur, codeur et ressort de suspension tiennent dans un seul bloc. Les capteurs de vide, des paires émetteur-récepteur infrarouges tournées vers le sol, détectent le bord d'un escalier. Le pare-chocs actionne des interrupteurs à chaque contact. Les moteurs de brosses deviennent les actionneurs d'une pince ou d'un balayeur.
Roomba série 500/600 : piloter via le port série (Open Interface iRobot)
iRobot publie l'Open Interface de ses Roomba 500 et 600, reprise dans la documentation Create 2 d'iRobot : un connecteur Mini-DIN à 7 broches, caché sous le capot décoratif du dessus, communique en série TTL de 0 à 5 V, à 115 200 bauds par défaut ou 19 200 bauds via la broche de changement de débit. Le même connecteur donne un accès direct, non régulé, à la batterie du robot.
Le protocole tient en octets. La commande 128 démarre l'interface, 131 passe en mode Safe (le robot garde ses sécurités contre les chutes), 132 en mode Full (vous avez tout le contrôle), 137 commande les roues avec une vitesse et un rayon de courbure. En retour, le robot envoie à la demande l'état des pare-chocs et des roues, les quatre capteurs de vide et les compteurs des codeurs gauche et droit.
L'ESP32 fonctionne en 3,3 V : placez un convertisseur de niveau logique entre ses broches et le port du Roomba. Avec ce montage, un Roomba de seconde main devient une base mobile pilotable en Wi-Fi, sans une soudure.
Remplacer la carte par un ESP32
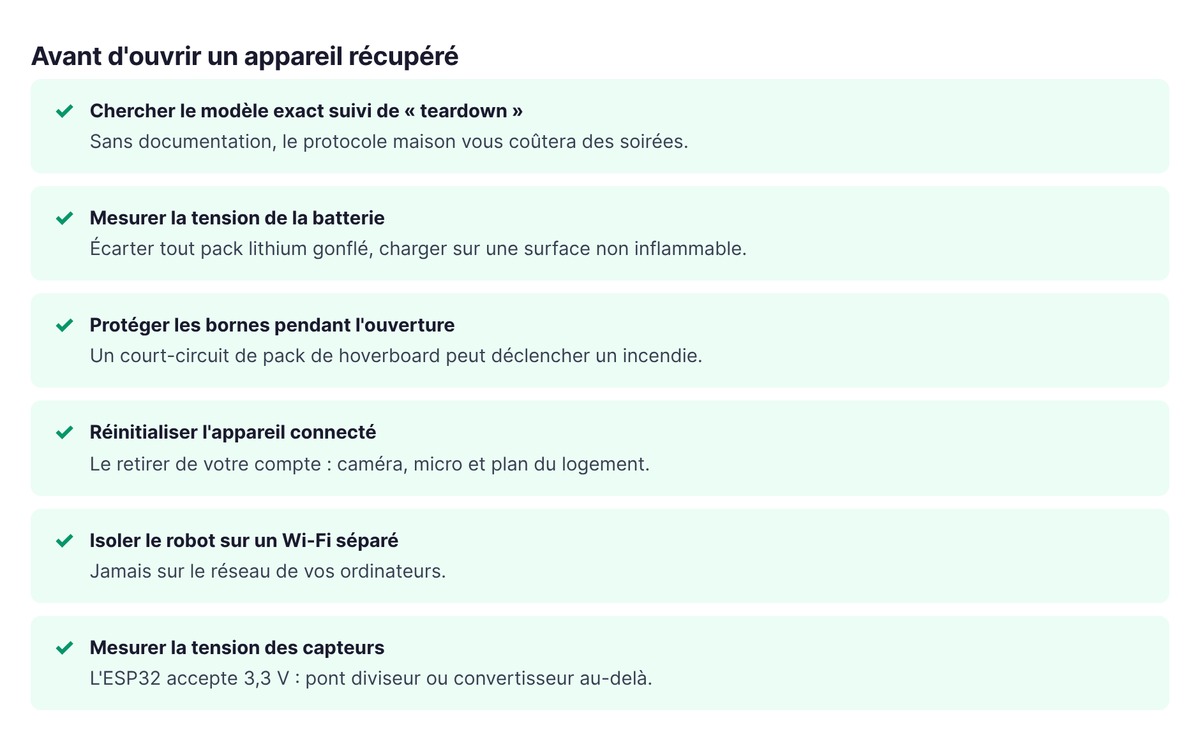
Les autres marques ne publient pas de protocole. Vous gardez la mécanique et remplacez la carte : les moteurs de roue sur le driver, les codeurs, capteurs de vide et contacts de pare-chocs sur les broches de l'ESP32, après avoir mesuré leur tension au multimètre.
Les robots à lidar récents offrent une troisième voie. Le logiciel libre Valetudo remplace le cloud du fabricant et fait fonctionner l'aspirateur en local. Sa liste compte 48 modèles de 10 marques au 18 septembre 2026, dont 16 Dreame et 9 Roborock, rootés grâce aux failles trouvées par le chercheur Dennis Giese. Sur de nombreux Dreame, un adaptateur USB série 3,3 V et une petite carte d'interface suffisent, sans casser les scellés de garantie.
Quel matériel acheter en plus
La récupération couvre la mécanique. Trois achats restent nécessaires : un microcontrôleur, un driver moteur et deux outils.
Microcontrôleur : Arduino ou ESP32
L'Arduino Uno fonctionne en 5 V, comme la plupart des capteurs de hobby et le port du Roomba, et sa documentation en français abonde. L'ESP32 ajoute le Wi-Fi et le Bluetooth, en logique 3,3 V. Pour un robot piloté depuis un téléphone, prenez l'ESP32. Gotronic vend aussi la carte uPesy EDU ESP32 au format de l'Uno, développée et fabriquée en France par uPesy et Vittascience, à 29,90 € TTC le 18 septembre 2026.
Driver moteur
Le TB6612FNG pilote deux moteurs à courant continu, avec 1,2 A en continu et 3,2 A en pointe par canal, jusqu'à 15 V côté moteur selon la datasheet Toshiba. Il couvre les moteurs de jouet et de robot aspirateur. Pour un moteur de visseuse, choisissez un driver dimensionné pour plusieurs dizaines d'ampères en pointe.
Outils : fer à souder, multimètre
Achetez le multimètre en premier : il vérifie un moteur, mesure la tension d'une batterie inconnue, identifie les fils d'un capteur. Le fer à souder reprend les fils des moteurs, souvent trop courts ou soudés sur la carte d'origine. Ajoutez une plaque d'essai, des fils Dupont et des tournevis de précision à empreinte Torx, fréquente sur les appareils grand public.
Premier projet pas à pas : un robot roulant à partir d'une voiture RC
Ce projet transforme une voiture télécommandée en robot qui avance, tourne et s'arrête seul devant un obstacle. Comptez un week-end.
Ouvrir la voiture et tester les moteurs
Retirez la coque, photographiez la carte d'origine et ses fils, puis dessoudez ou coupez les fils des deux moteurs au ras de la carte. Branchez chaque moteur sur une pile : il doit tourner, puis tourner dans l'autre sens quand vous inversez les fils. Si la direction utilise un servo à trois fils au lieu d'un moteur, gardez-le entier : l'ESP32 le commande directement.
Câbler driver et ESP32
Reliez le moteur de propulsion aux sorties A du TB6612FNG, le moteur de direction aux sorties B. Le driver reçoit deux alimentations : VM pour les moteurs (le boîtier de piles de la voiture), VCC en 3,3 V depuis l'ESP32. Reliez toutes les masses entre elles. Côté commande, six broches de l'ESP32 vont vers AIN1, AIN2, PWMA, BIN1, BIN2, PWMB, et une septième vers STBY, qui active le driver.
Premier code : avancer, tourner, s'arrêter
Le programme suivant, écrit pour l'IDE Arduino avec le support ESP32, fait avancer la voiture deux secondes, braque les roues (à gauche ou à droite selon votre câblage), puis s'arrête. Adaptez les numéros de broches à votre câblage.
const int AIN1 = 25, AIN2 = 26, PWMA = 27;   // propulsion
const int BIN1 = 32, BIN2 = 33, PWMB = 14;   // direction
const int STBY = 13;

void moteur(int in1, int in2, int pwm, int vitesse) {
  digitalWrite(in1, vitesse > 0);
  digitalWrite(in2, vitesse < 0);
  analogWrite(pwm, abs(vitesse));             // 0 à 255
}

void setup() {
  int broches[] = {AIN1, AIN2, PWMA, BIN1, BIN2, PWMB, STBY};
  for (int b : broches) pinMode(b, OUTPUT);
  digitalWrite(STBY, HIGH);
}

void loop() {
  moteur(AIN1, AIN2, PWMA, 180);  delay(2000);   // avancer
  moteur(BIN1, BIN2, PWMB, 255);  delay(1000);   // braquer à gauche
  moteur(AIN1, AIN2, PWMA, 0);
  moteur(BIN1, BIN2, PWMB, 0);    delay(3000);   // s'arrêter
}
Si la voiture recule au lieu d'avancer, inversez les deux fils du moteur sur le driver.
Ajouter un capteur d'obstacle
Un capteur à ultrasons HC-SR04 mesure la distance devant le robot. Il fonctionne en 5 V : sa broche Echo renvoie une impulsion de 5 V, qu'un pont diviseur de deux résistances (1 kΩ et 2 kΩ) ramène à 3,3 V avant l'ESP32. Dans la boucle, envoyez une impulsion de 10 microsecondes sur Trig, mesurez la durée du retour avec pulseIn, divisez par 58 pour obtenir des centimètres, et coupez la propulsion sous 20 cm.
Les pièges de la récupération
La récupération fait gagner la mécanique et coûte du temps sur trois points.
Protocoles propriétaires
Beaucoup d'appareils récents font dialoguer leurs cartes par un protocole maison : moteurs à électronique intégrée, capteurs appairés à la carte d'origine, batteries à authentification. Avant d'acheter, cherchez le modèle exact suivi du mot « teardown ». Si personne n'a documenté l'intérieur, vous passerez vos soirées sur un analyseur logique.
Batteries lithium d'état inconnu
Une batterie lithium d'occasion peut avoir gonflé, s'être déchargée à fond ou porter une cellule morte, et un pack de hoverboard ou de trottinette stocke assez d'énergie pour déclencher un incendie. Mesurez sa tension, écartez tout pack gonflé, chargez-le avec son chargeur d'origine sur une surface non inflammable, et protégez ses bornes pendant que vous ouvrez l'appareil. Pour un premier robot, un boîtier de piles AA rechargeables suffit.
Appareils connectés et sécurité (DJI Romo, février 2026)
Un robot aspirateur récent embarque souvent une caméra, un micro et le plan de votre logement. En février 2026, Le Figaro rapporte avec l'AFP qu'un programmeur français de 32 ans, Sammy Azdoufal, voulait piloter son DJI Romo avec une manette PlayStation. En analysant les échanges entre l'application et le robot, il a obtenu l'accès aux données de 7 000 aspirateurs : caméra, micro, plan des pièces. DJI indique avoir corrigé la faille par deux mises à jour début février. Deux règles en découlent : réinitialisez et retirez de votre compte tout appareil connecté que vous récupérez, et gardez votre robot sur un réseau Wi-Fi séparé de celui de vos ordinateurs.
Du bricolage au prototype de startup hardware
Les briques de ce guide sont celles des produits de robotique : une base mobile, des actionneurs, des capteurs, un calcul embarqué, une boucle de contrôle. La Physical AI ajoute un modèle qui perçoit et décide, et une partie croissante de ce calcul tourne sur l'appareil lui-même, le sujet de l'edge AI. Les startups françaises qui construisent des robots humanoïdes ont commencé par ces mêmes questions de moteurs, de batteries et de capteurs.
Pour un fondateur, le produit donneur fait aussi un prototype à bas coût. Un robot aspirateur reprogrammé suffit à tester un service de livraison en intérieur ou un inventaire en rayon avant de dessiner le moindre châssis. Vous montrez une démonstration qui roule à vos premiers clients, et vous apprenez ce que votre machine doit faire avant de payer un industriel pour la fabriquer.
FAQ
Comment fabriquer un robot pour débutant ?
Partez d'une voiture télécommandée ou d'un jouet à chenilles, remplacez sa carte par un ESP32 ou un Arduino relié à un driver moteur TB6612FNG, puis programmez la machine pour avancer, tourner et s'arrêter. Ajoutez ensuite un capteur à ultrasons pour éviter les obstacles. Le châssis et les moteurs récupérés vous épargnent la mécanique.
Quels matériaux faut-il pour construire un robot ?
Un robot demande une structure, des actionneurs (moteurs, servos), des capteurs et un contrôleur avec son alimentation. Un appareil récupéré fournit les trois premiers. Il faut acheter un microcontrôleur, un driver moteur, des fils et une batterie, et prévoir un multimètre et un fer à souder.
Comment créer un robot avec de l'IA ?
Ajoutez une caméra et un calculateur capable de faire tourner un modèle de vision, par exemple un Raspberry Pi avec une webcam USB récupérée. Le Raspberry Pi reconnaît des objets ou suit une ligne, puis envoie ses ordres à l'ESP32 qui commande les moteurs. La Physical AI repose sur ce principe, à plus grande échelle.
Comment fabriquer un robot télécommandé ?
Programmez l'ESP32 en point d'accès Wi-Fi et servez une page web avec quatre boutons (avancer, reculer, gauche, droite) qui appellent les fonctions moteur. Vous pilotez le robot depuis le navigateur de votre téléphone, sans application à installer.
Combien coûte un premier robot fait maison ?
Le 18 septembre 2026, Gotronic vend une carte NodeMCU ESP32 13,90 € TTC et un driver TB6612FNG 6,60 € TTC, soit 20,50 € pour l'électronique principale. Le produit donneur coûte le prix d'un appareil hors service, parfois rien s'il dort dans un placard. Le multimètre et le fer à souder servent ensuite pour tous vos projets.