L'intelligence artificielle physique désigne les systèmes capables de percevoir leur environnement, puis d'agir dans le monde réel. Là où une IA générative produit du contenu, une Physical AI doit aussi composer avec la matière, le temps, les capteurs défaillants et les conséquences d'un mouvement.
Pour vous, founder, le produit dépend d'une boucle complète qui part des capteurs, passe par le modèle et revient du terrain sous forme de données. Votre opportunité se trouve dans la couche où votre équipe peut apprendre plus vite sur une tâche assez étroite pour être déployée.
Physical AI : la définition utile
L'Office québécois de la langue française décrit une branche de l'IA qui intègre apprentissage et perception dans des systèmes matériels, lesquels interagissent ensuite de manière autonome avec le monde physique. L'OQLF retient « intelligence artificielle physique » et « IA physique » comme termes français.
Gardez ce repère : la Physical AI transforme une observation en action physique, puis utilise le résultat pour améliorer la décision suivante.
Un chatbot peut se tromper sans bloquer une usine, alors qu'un bras robotisé peut arrêter une ligne ou mettre une personne en danger. La qualité dépend donc du modèle et de la procédure de reprise.
De l'intelligence numérique à l'action physique
Une intelligence numérique manipule des représentations : elle classe une image ou prédit un mot. Une intelligence physique ferme la boucle : elle observe, agit, mesure le résultat et ajuste son comportement.
Prenez un robot de tri. La caméra repère l'objet, le système estime sa position, le bras exécute le mouvement, et un retour de force vérifie la prise puis déclenche une correction si l'objet glisse.
Vous ne validez plus seulement un modèle hors ligne : vous mesurez la tâche et la récupération.
La robotique ne suffit pas
La robotique fournit le corps et une partie du contrôle. La Physical AI ajoute l'apprentissage et la généralisation. L'OQLF cite le tri optique, les véhicules autonomes et les drones de secours. Un humanoïde n'est donc qu'un format possible.
Réduire la Physical AI à la robotique reste incomplet. Une caméra peut comprendre une scène et orchestrer une machine, un véhicule adapte sa trajectoire, un système de tri apprend de nouveaux objets. L'unité d'analyse tient dans la boucle entre perception et action, quelle que soit la forme de la machine.
Comment fonctionne la Physical AI ?
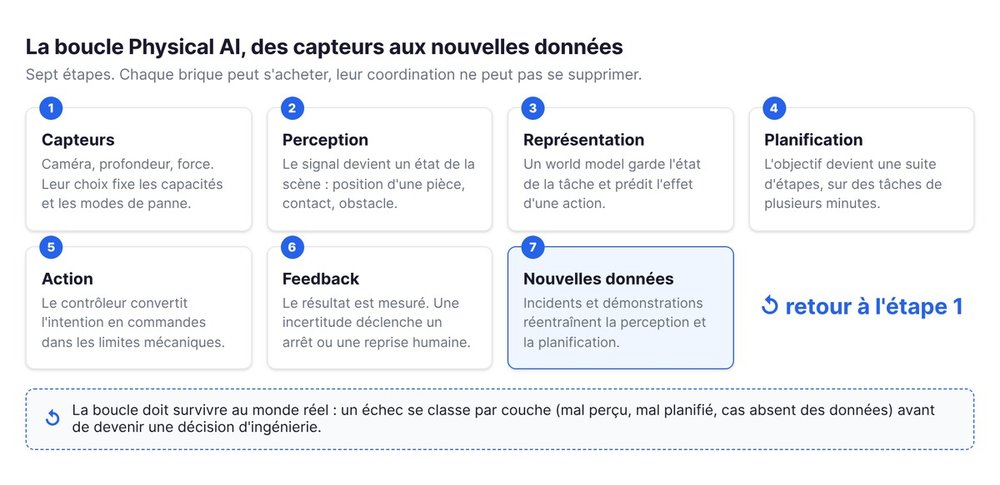
Une Physical AI coordonne la perception avec un état interne, puis relie une politique d'action au contrôle et au feedback. Vous pouvez acheter plusieurs briques, mais vous ne pouvez pas supprimer leur coordination.
Percevoir avec les capteurs
Les capteurs transforment le monde en images, profondeur ou force. Leur choix fixe les capacités du produit et ses modes de panne.
Une caméra dépend de la lumière et un capteur de force ne détecte le contact qu'au point équipé. Le système doit ensuite repérer une mesure incohérente.
Pour votre MVP, demandez quelle observation permet de décider et quelle panne reste acceptable. Le meilleur capteur réduit l'incertitude sans bloquer le déploiement.
Construire une représentation et planifier
Le système convertit les signaux en état de la tâche, et un world model prédit comment l'environnement peut évoluer après une action.
Concrètement, le modèle conserve la position d'une pièce ou le risque de collision, sans mémoriser chaque détail du monde.
La planification transforme un objectif en étapes. Google DeepMind décrit cette séparation dans Gemini Robotics 2 : un modèle suit la tâche, tandis qu'un modèle vision-langage-action convertit les observations et l'instruction en contrôle moteur.
Google DeepMind indique que son modèle de raisonnement planifie des tâches de plusieurs minutes. Son modèle embarqué s'adapte aussi à un nouveau robot à deux bras avec quelques heures de données, généralement moins de deux cents exemples selon l'équipe. Ces résultats viennent du fournisseur sur ses propres systèmes. Ils ne prédisent pas la performance de votre produit.
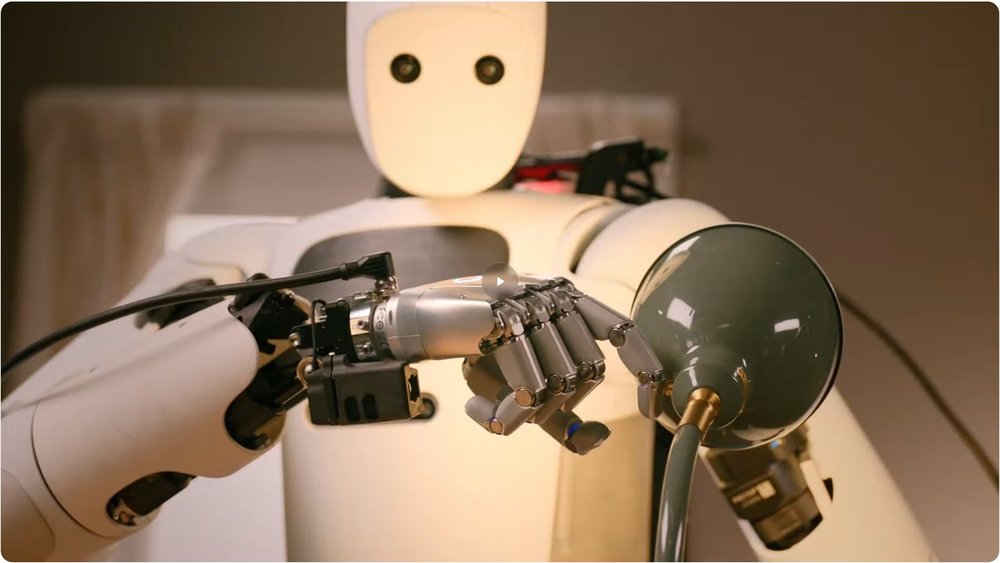
Source : Google DeepMind, Gemini Robotics 2, capture du 4 septembre 2026.
Agir et corriger avec le feedback
Le contrôleur transforme l'intention en commandes compatibles avec les limites mécaniques. Cette couche bloque une décision impossible.
Le feedback ferme la boucle. Une situation incertaine doit déclencher un arrêt ou une intervention humaine. Cette voie de reprise appartient au produit dès le premier pilote.
Classez les échecs par couche. Le système a-t-il mal perçu, mal planifié ou rencontré un cas absent des données ? Vous savez alors quelle couche corriger, et une vidéo d'incident devient une décision d'ingénierie.
Physical AI vs IA générative et embodied AI
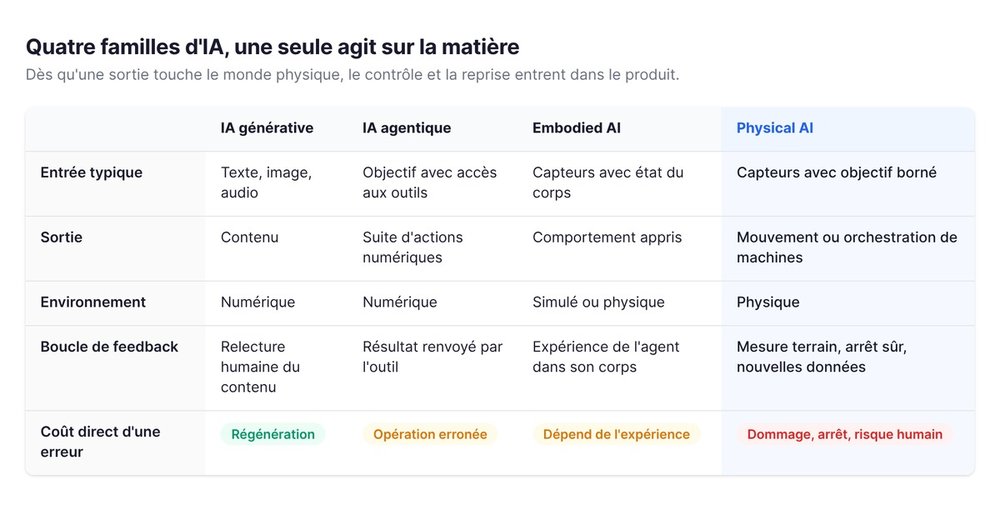
L'IA générative produit un contenu et l'IA agentique agit dans des outils numériques. La Physical AI, elle, exécute une action dans le monde physique : c'est le critère qui sépare les trois familles.
La sortie change selon le système
| Catégorie | Entrée typique | Sortie | Environnement | Coût direct d'une erreur |
|---|---|---|---|---|
| IA générative | texte / image / audio | contenu | numérique | correction ou régénération |
| IA agentique | objectif avec accès aux outils | suite d'actions | numérique | opération erronée |
| Embodied AI | capteurs avec état du corps | comportement appris | simulé ou physique | dépend de l'expérience |
| Physical AI | capteurs avec objectif borné | mouvement ou orchestration | physique | dommage, arrêt ou risque humain |
Les termes se chevauchent. Dès qu'une sortie agit sur la matière, évaluez le contrôle et la reprise.
Pour la couche strictement numérique, consultez aussi les outils IA utiles à une startup. La Physical AI commence lorsque le produit doit fermer la boucle dans le monde réel.
IA physique et IA incarnée, deux périmètres proches
Les deux termes restent voisins. Embodied AI met l'accent sur l'intelligence qui apprend à travers un corps. Physical AI couvre plus directement la machine déployée, sa stack et ses contraintes d'exploitation.
Utilisez embodied AI pour la question scientifique : comment un agent développe-t-il une compréhension située ? Utilisez Physical AI pour la question produit : comment cette compréhension devient-elle une action fiable et vendable ?
Les données sont le goulot d'étranglement
Les démonstrations propres apprennent le geste attendu, tandis que les trajectoires imparfaites montrent les récupérations. Les incidents terrain révèlent ensuite les situations absentes de la simulation.
Démonstrations réelles et données synthétiques
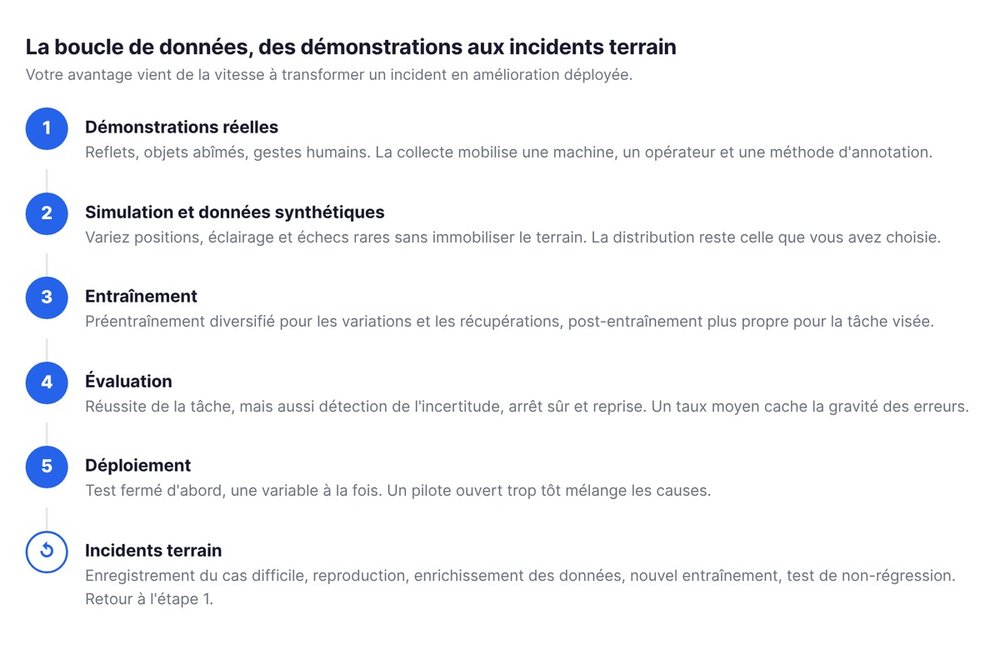
Les données réelles portent les reflets, les objets abîmés ou les gestes humains. Leur collecte mobilise une machine, un opérateur et une méthode d'annotation.
La simulation multiplie les scènes sans immobiliser le terrain. Vous pouvez varier les positions et l'éclairage, puis générer des échecs rares. Le glossaire Physical AI de NVIDIA décrit ce rôle : la simulation physique et les world foundation models créent des données synthétiques, puis aident à leur annotation.
Ces données agrandissent une distribution choisie. Si la simulation oublie une friction ou un comportement humain, le modèle apprendra un monde incomplet.
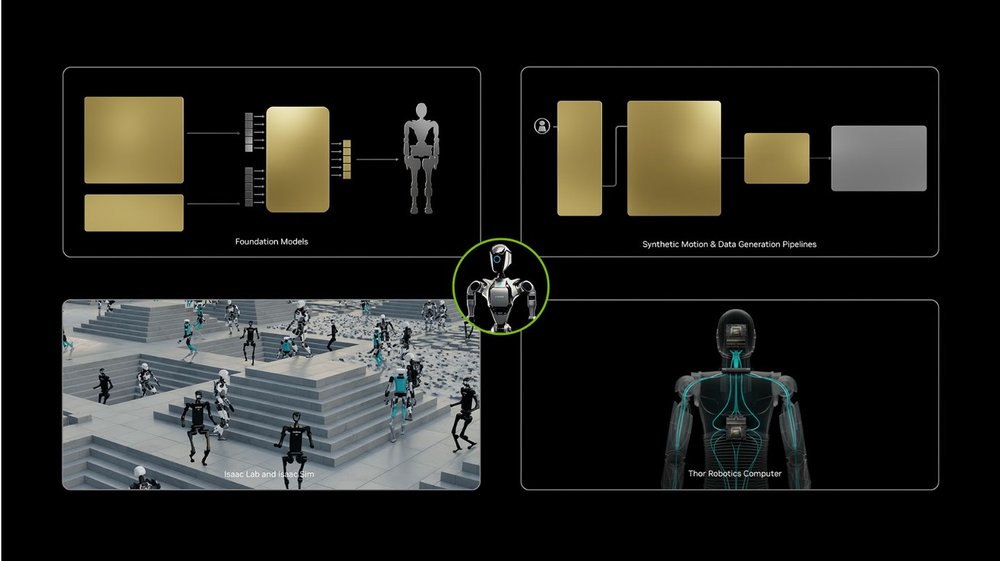
Source : NVIDIA, Isaac GR00T, capture du 4 septembre 2026.
Le passage de la simulation au terrain
Le sim-to-real désigne l'écart entre simulation et machine. Variez l'environnement virtuel, puis ramenez les incidents réels vers le test.
Commencez par un test fermé et ajoutez une variable à la fois, car un pilote ouvert trop tôt mélange les causes.
La boucle utile suit six étapes : vous déployez, vous enregistrez le cas difficile, vous le reproduisez, vous enrichissez les données, vous relancez un entraînement et vous passez un test de non-régression. Votre avantage vient de la vitesse à transformer un incident en amélioration.
Évaluer la récupération, pas seulement la réussite
Un taux de réussite moyen cache la gravité des erreurs. Mesurez aussi la détection de l'incertitude, l'arrêt sûr et la reprise.
Le papier π0 de Physical Intelligence distingue un préentraînement diversifié, utile pour les variations et les récupérations, d'un post-entraînement plus propre. Son corpus propriétaire couvre environ dix mille heures de démonstrations sur sept configurations de robots et soixante-huit tâches.
Ces volumes montrent que la généralité consomme des données, sans définir pour autant le ticket d'entrée de votre startup. Votre wedge réduit ce besoin en bornant la tâche ou l'environnement.
Un benchmark propre ne remplace pas un retour terrain sale.
La stack Physical AI pour un founder
Chaque couche porte un coût et un mode de panne, et vous devez savoir laquelle vous possédez, laquelle vous achetez et laquelle crée votre avantage.
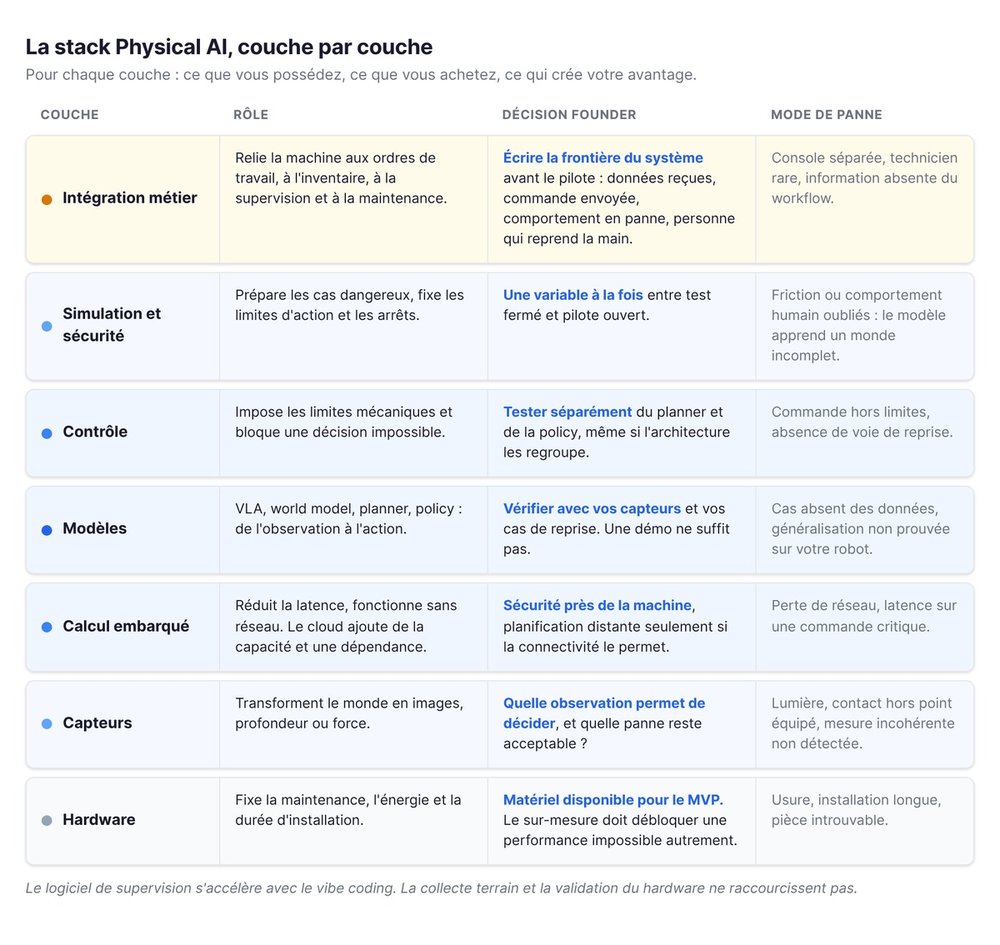
Capteurs et calcul embarqué
Le hardware fixe la maintenance, la consommation d'énergie et la durée d'installation. Le calcul embarqué réduit la latence et fonctionne sans réseau. Le cloud apporte plus de capacité, mais ajoute une dépendance externe. Les cinq critères pour trancher entre les deux sont détaillés dans notre article sur l'edge AI.
Les commandes de sécurité restent près de la machine. La planification peut utiliser un calcul distant si la connectivité le permet.
Pour un MVP, privilégiez un matériel disponible. Le sur-mesure doit débloquer une performance impossible autrement. Un robot aspirateur ou un hoverboard reprogrammé fournit une base roulante de test : notre guide pour fabriquer son premier robot avec des objets récupérés détaille les pièces et le câblage.
Le vibe coding accélère le logiciel de supervision. Il ne raccourcit ni la collecte terrain ni la validation du hardware.
Modèles et contrôle
Un modèle VLA relie la vision au langage, puis à l'action. π0 ajoute à un backbone vision-langage un expert d'action fondé sur le flow matching. L'équipe indique une fréquence pouvant atteindre cinquante hertz pour certaines manipulations dextres.
Un world model prédit l'évolution de l'environnement. Un planner choisit une séquence. Une policy transforme l'état en action. Le contrôleur impose les limites physiques. Même si une architecture regroupe ces fonctions, testez-les séparément.
Vérifiez le modèle avec vos capteurs et vos cas de reprise. Une démo ne suffit pas.
Simulation et intégration au workflow
La simulation prépare les cas dangereux et la sécurité fixe les limites d'action comme les arrêts. L'intégration relie ensuite la machine au workflow du client, des ordres de travail à l'inventaire, à la supervision et à la maintenance.
L'adoption se joue souvent sur cette couche. Un robot performant qui impose une console séparée et un technicien rare peut perdre contre une machine moins générale, mais intégrée au poste. Le client achète un résultat dans son flux.
Avant le pilote, écrivez la frontière du système. Précisez les données reçues, la commande envoyée, le comportement en cas de panne et la personne habilitée à reprendre la main. Vous évitez ainsi de découvrir sur site qu'il manque une donnée au workflow.
Où une startup peut construire un avantage défendable
Un modèle accessible à tous ne protège rien : votre avantage apparaît lorsque chaque déploiement améliore une ressource difficile à recréer.
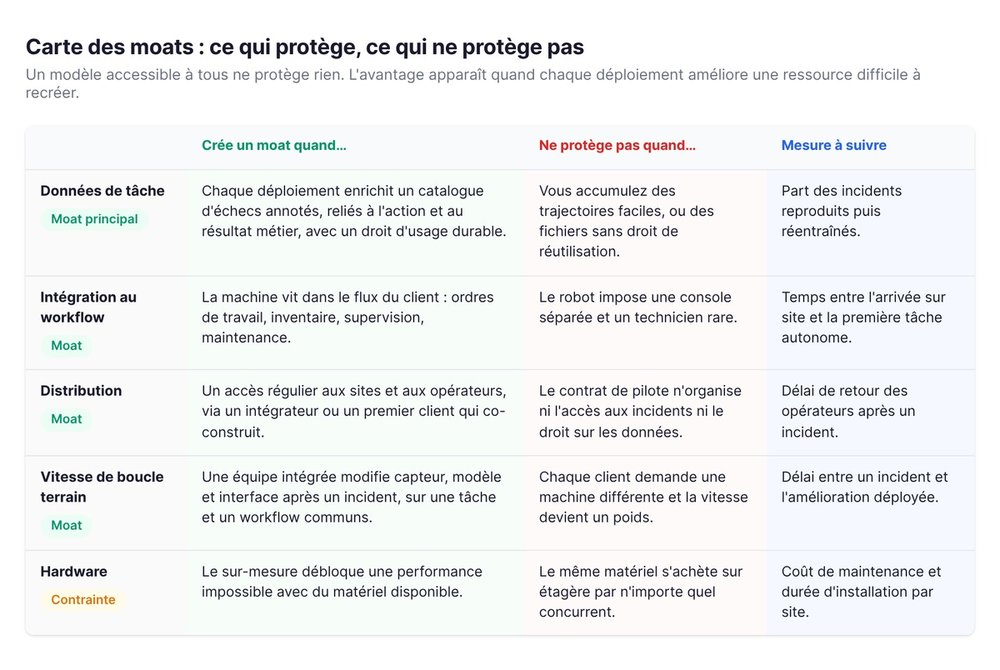
Données propriétaires sur une tâche étroite
Les meilleures données relient une situation difficile à une action et à son résultat métier. Un catalogue d'échecs bien annoté peut valoir plus qu'une masse de trajectoires faciles.
Choisissez une tâche où le workflow produit le feedback. Si chaque label exige votre présence, la collecte ne passe pas à l'échelle.
Un parc installé ou une intégration profonde crée une avance, alors que des fichiers sans droit durable d'usage ne protègent rien.
Intégration verticale et boucle de déploiement
Une équipe intégrée peut modifier le capteur, le modèle et l'interface après un incident. Vous gagnez à cette vitesse quand les couches interagissent, et vous la payez cher si chaque client demande une machine différente.
Gardez une tâche et un workflow communs. Les adaptations client restent dans des paramètres ou des connecteurs.
Mesurez le temps entre l'arrivée sur site et la première tâche autonome. S'il baisse à chaque installation, vous construisez un actif opérationnel.
Distribution et accès à l'environnement réel
La Physical AI se vend sur le terrain. Un accès régulier aux sites et aux opérateurs raccourcit la boucle d'apprentissage. Ce canal peut venir d'un intégrateur ou d'un premier client qui accepte de co-construire.
Le contrat de pilote doit aussi organiser l'apprentissage. Définissez l'accès aux incidents, le droit de réutiliser les données et le délai de retour des opérateurs. Sans ces clauses opérationnelles, vous déployez une machine sans construire la boucle qui doit l'améliorer.
Un problème technique ne devient pas un marché si personne ne porte le budget et le risque. Identifiez l'acheteur et l'utilisateur avant d'élargir la vente.
Décider si votre marché est prêt
Choisissez une tâche où l'autonomie crée assez de valeur pour payer les données, le hardware et les erreurs restantes.
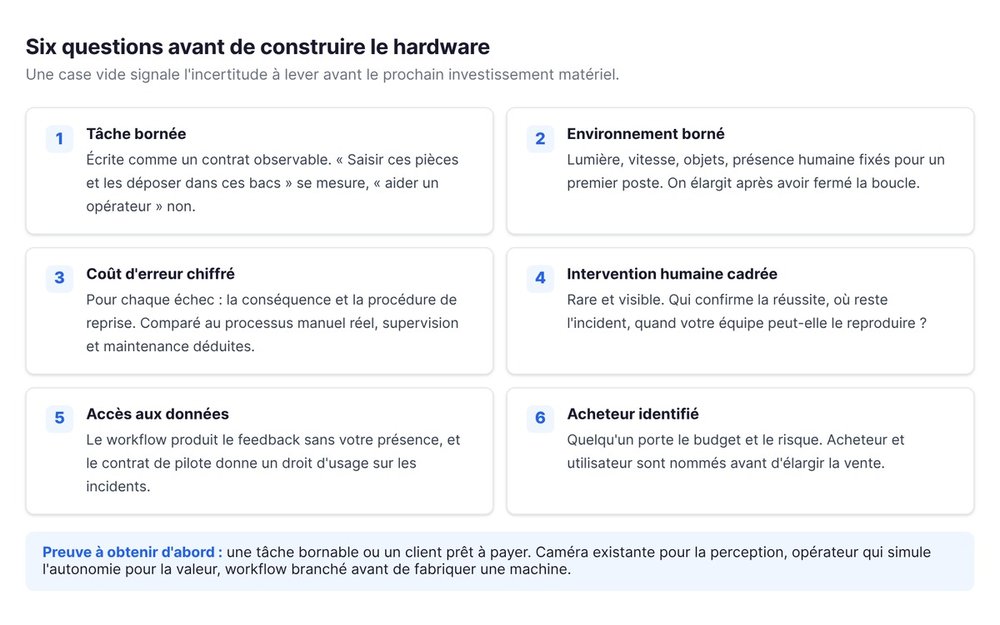
Choisir une tâche et un environnement bornés
Écrivez la tâche comme un contrat observable. « Aider un opérateur » reste vague. « Saisir ces pièces et les déposer dans ces bacs » se mesure.
Bornez l'environnement en fixant la lumière, la vitesse, les objets présents et la place des humains. Élargissez après avoir fermé la boucle sur un premier poste.
Le meilleur wedge combine une douleur fréquente avec une variabilité maîtrisable, et il automatise un résultat vérifiable.
Chiffrer l'erreur et l'intervention humaine
Pour chaque échec, notez la conséquence et la procédure de reprise. Une intervention humaine reste acceptable si elle est rare et visible.
Comparez ensuite l'autonomie au processus manuel réel. Comptez le temps opérateur économisé, puis retirez le temps de supervision et de maintenance. Vous évitez ainsi de vendre une performance technique qui ne produit aucune économie chez le client.
Documentez le feedback : qui confirme la réussite, où reste l'incident et quand votre équipe peut-elle le reproduire ?
Fixez un seuil avant le passage à l'exploitation. Suivez la réussite de la tâche, la sécurité et la charge humaine.
Définir la preuve à obtenir avant de construire le hardware
Testez d'abord l'hypothèse la plus chère. Pour la perception, collectez des scènes avec une caméra existante. Pour la valeur, simulez l'autonomie avec un opérateur. Branchez le workflow avant de fabriquer une machine.
Votre preuve doit confirmer une tâche bornable ou un client prêt à payer. Au-delà de la démo, vous saurez ainsi quelle incertitude lever avant le prochain investissement matériel.
FAQ sur la Physical AI
Utilisez ces réponses courtes pour aligner votre équipe avant de parler architecture.
Quelle différence entre Physical AI et robotique ?
La robotique conçoit des machines capables de sentir et d'agir. La Physical AI ajoute des modèles d'apprentissage qui adaptent l'action à la situation. Un robot peut fonctionner avec des règles fixes. Une Physical AI apprend ou généralise à partir de données.
Une Physical AI doit-elle utiliser un robot humanoïde ?
Non. Un véhicule autonome, un drone, un système de tri ou un bras industriel peut utiliser une Physical AI. La forme dépend de la tâche et de l'environnement. Notre carte des robots humanoïdes français montre où la forme humaine se justifie.
Pourquoi les données synthétiques sont-elles utiles ?
Les données synthétiques permettent de varier des scènes et de générer des cas rares sans immobiliser le terrain. Ces données réduisent le coût de collecte, mais ne remplacent pas les données réelles. Le système doit vérifier l'écart entre simulation et déploiement.
Quelle différence entre Physical AI et embodied AI ?
Embodied AI désigne surtout l'intelligence qui apprend à travers un corps situé dans un environnement. Physical AI met l'accent sur le système autonome complet et son exécution dans le monde réel. Les deux périmètres se chevauchent.
Choisissez une tâche, bornez son environnement et obtenez un premier retour terrain avant d'élargir la promesse.